El MIT crea un robot ultrafino impulsado por músculo vivo de ratón: nada cuando le disparas luz azul
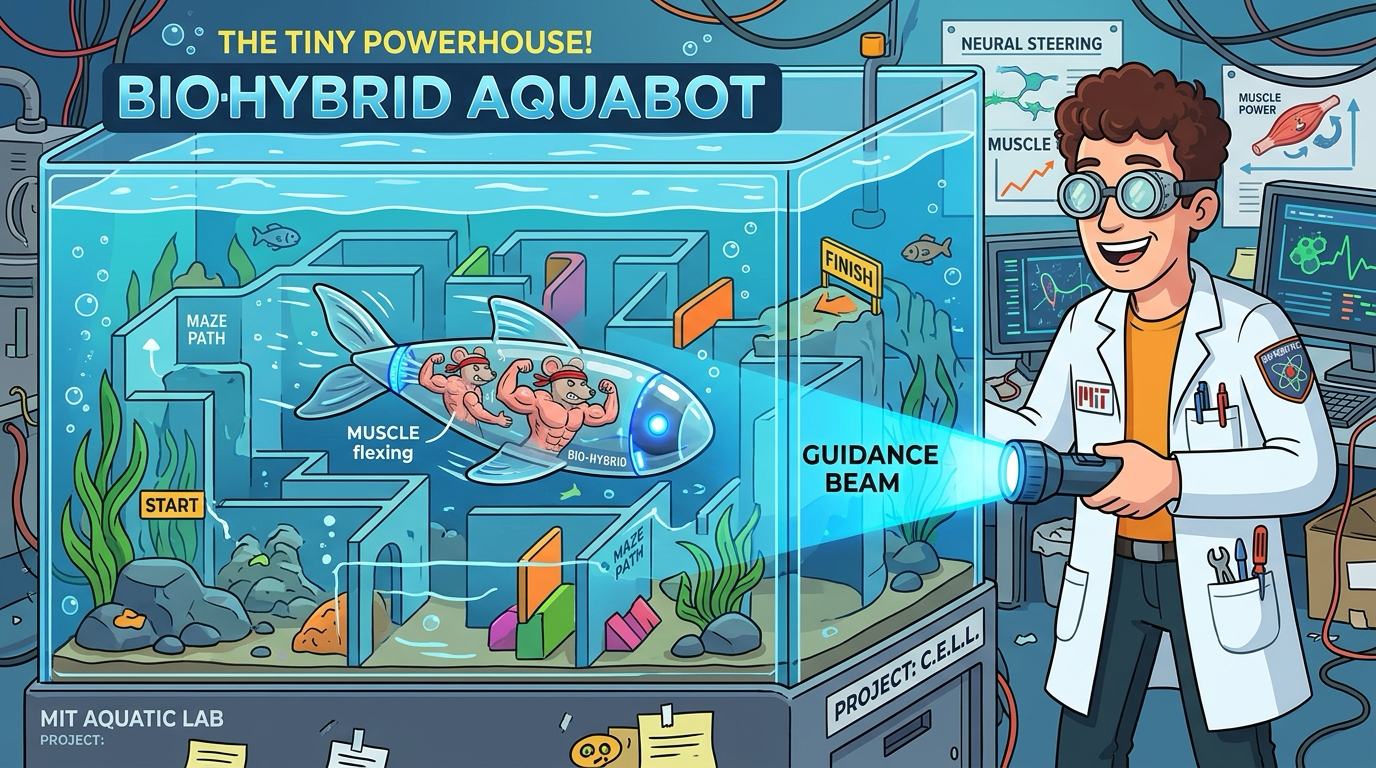
Al imaginar un robot acuático de vanguardia, lo habitual es pensar en cascos de titanio, hélices zumbantes y pesados compartimentos estancos para baterías. Sin embargo, los investigadores del MIT decidieron reinventar la robótica submarina desde cero preguntándose: «¿Y si tiramos todos los engranajes a la basura, usamos gelatina como chasis y le pegamos células musculares vivas de ratón?».
En un estudio publicado en Advanced Functional Materials, un equipo liderado por la profesora del MIT Ritu Raman presentó un robot nadador biohíbrido ultrafino, bautizado como «aquabot». Del tamaño de una tira de chicle, este ingenio carece de cables de cobre o servomotores: se desplaza por el agua impulsado por el mismo mecanismo biológico con el que corren los mamíferos, la contracción de músculo esquelético.
🧬 La primera tira de chicle biohíbrida del mundo
Construir una máquina funcional alimentada por tejido vivo suena a ciencia ficción, pero el equipo del MIT lo logró gracias a un diseño ingenioso:
- Esqueleto de gelatina: La estructura es un hidrogel flexible de metacrilato de gelatina (GelMA), con la forma de una pequeña mantarraya de dos aletas y el grosor de un folio de papel.
- Monocapa de músculo vivo: Sobre cada aleta se cultivó una sola capa uniforme de células musculares de ratón (línea C2C12) de menos de 15 micrómetros de espesor, mucho más delgada que un cabello humano.
- Activación optogenética con luz azul: En lugar de electrodos invasivos, las células fueron modificadas genéticamente con canales sensibles a la luz. Al recibir pulsos de luz azul (~470 nm), las fibras musculares se contraen instantáneamente.
El espectáculo resultante parece una discoteca subacuática: cuando un haz de luz azul ilumina la aleta izquierda, el músculo se contrae y flexiona la aleta hacia abajo; al iluminar la derecha, se activa el otro lado. Alternando los destellos luminosos a izquierda y derecha, los científicos lograron guiar al diminuto cíborg a través de laberintos de obstáculos a una velocidad de cuatro longitudes corporales por minuto.
Aunque no batirá a un pez real en una carrera, su eficiencia biomecánica es asombrosa: esta monocapa muscular bidimensional produce una densidad de fuerza por volumen 20 veces superior a la de los diseños biohíbridos tridimensionales tradicionales, ya que cada célula se alimenta directamente del líquido circundante sin sufrir falta de oxígeno.
🌊 Microsubmarinos autorreparables para entornos frágiles
¿Por qué tomarse la molestia de nutrir células de mamífero vivas solo para hacer nadar a un robot diminuto?
- Capacidad de autorreparación: A diferencia de los plásticos o metales que se quiebran sin remedio, las células vivas pueden sintetizar nuevas proteínas y reparar microdesgarros con el tiempo.
- Cero microplásticos: El robot es 100% biodegradable. Al terminar su vida útil, se descompone de forma natural en aminoácidos y gelatina inocuos.
- Exploración biomédica suave: En el futuro, dispositivos similares podrían maniobrar en ecosistemas acuáticos ultrasensibles o intervenir en cavidades corporales sin dañar tejidos blandos.
Mientras los gigantes tecnológicos compiten por fabricar robots humanoides de metal y motores de alta potencia, el MIT demuestra con elegancia que el futuro de la robótica a veces se parece menos a Terminator y más a una simpática tira de gelatina viva nadando alegremente al compás de destellos azules.
También te puede interesar
¡Que conduzca la seta! Ingenieros de Cornell crean robots dirigidos por señales biológicas de hongos
¿Para qué quebrarse la cabeza entrenando redes neuronales artificiales cuando una seta puede pilotar un vehículo? Científicos de Cornell cultivaron micelio de seta de cardo en robots y dejaron que sus impulsos eléctricos manejen la máquina.
El escarabajo 'SNOB' regresa a Gales tras 60 años sangrando veneno corrosivo por las rodillas
Biólogos confirman el regreso reproductivo del rarísimo escarabajo aceitero de cuello corto en Gales, un peculiar insecto que se defiende expulsando líquido vesicante por sus articulaciones.
Físicos encogen el tornillo de Arquímedes a una sola molécula y multiplican su conductividad por 100
Un equipo internacional construyó el motor eléctrico más diminuto del mundo a partir de una única molécula helicoidal entre electrodos de oro, descubriendo que su rotación multiplica la conductividad un 10.000%.